
在这里了解千眼狼最新动态
使用四台千眼狼(Revealer) NEO 25M 高速摄像机同步采集特斯拉线圈放电图像,经千眼狼运动分析软件REMA (Revealer Motion Analysis)多相机标定与逐帧三维重建,获得放电通道的时序空间形态,并基于重建结果完成三维点间距离和空间线段夹角。
1 单帧几何测量结果
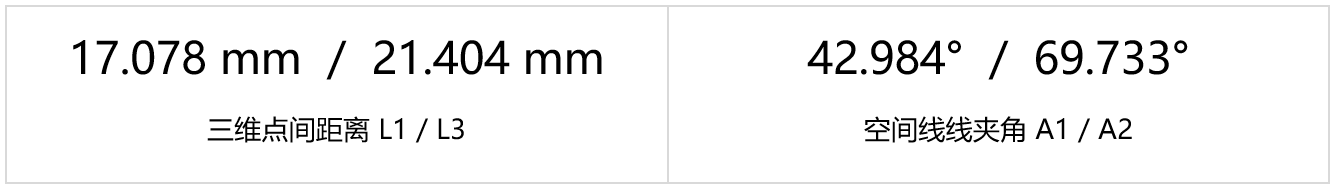
备注:读数取自图4所示图像序列的第 19 帧。
2 多视角采集与相机标定
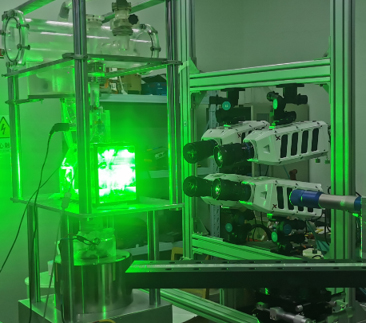
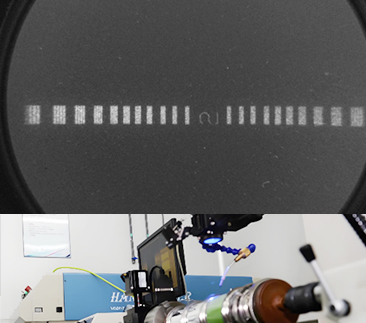
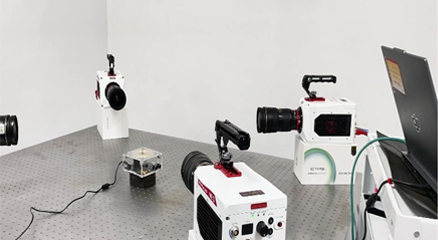
四台高速摄像机环绕放电区域布置,通过同步触发记录四个视角的放电图像。在观测空间内改变圆点标定板姿态,采集多视角标定图像。将标定图像导入 REMA,检测标定点并解算相机内外参,为后续三维重建建立各视角的几何关系。
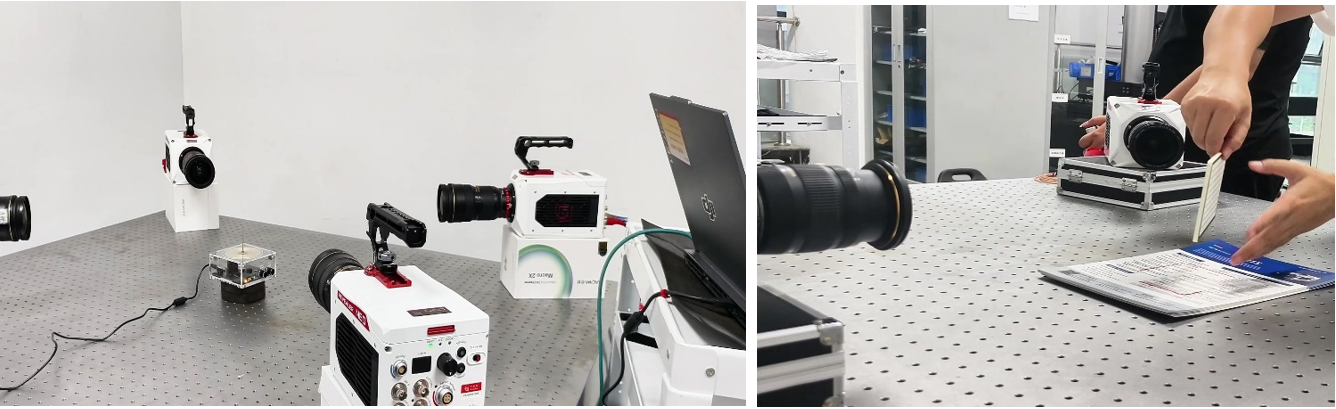
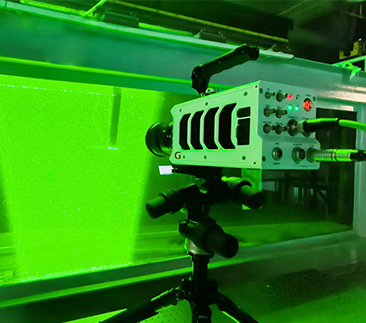
图1 左为四台高速摄像机布置,右为圆点标定板图像采集
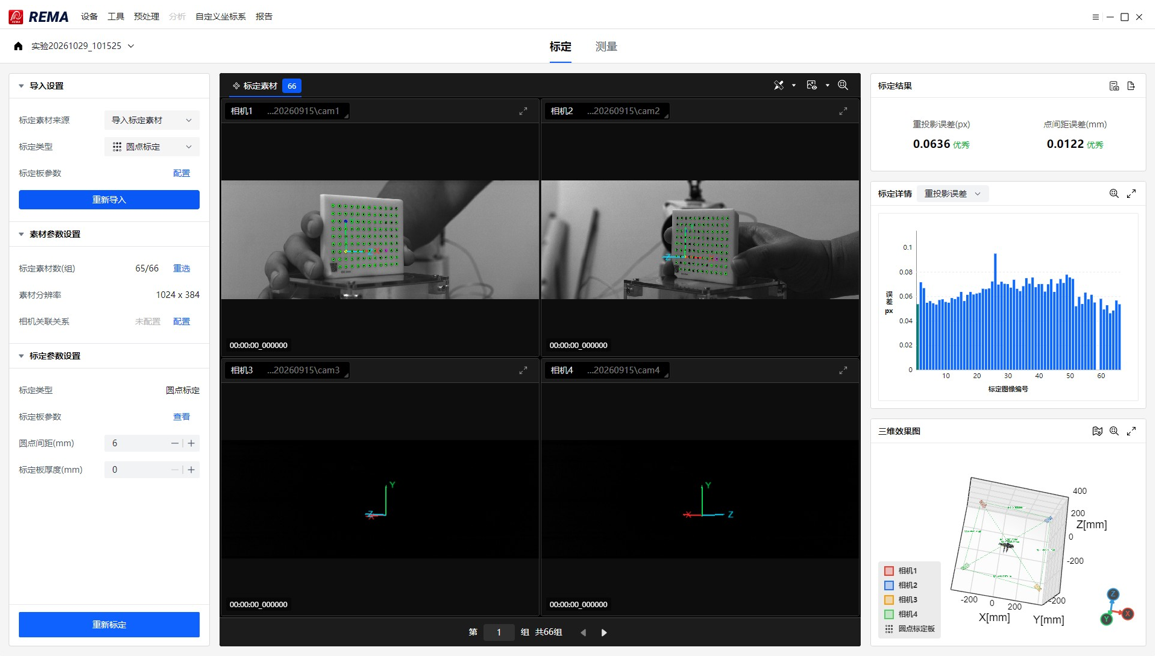
图2 REMA 圆点标定示例与误差指标
备注:图2的标定示例中,重投影误差为0.0636 px,点间距误差为0.0122 mm。
3 放电通道的逐帧三维重建
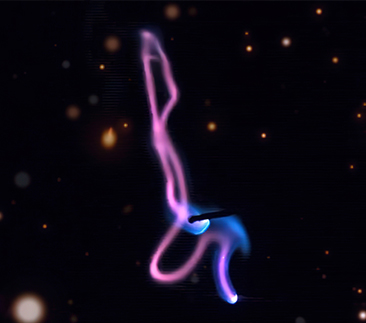
完成采集与标定后,在 REMA 中设置重建区域和检测参数,基于四路同步图像逐帧重建可见的放电通道。图 3 展示两次放电的重建片段,可逐帧观察分支走向、形态偏移及熄灭过程,并对照不同事件的空间形态差异。
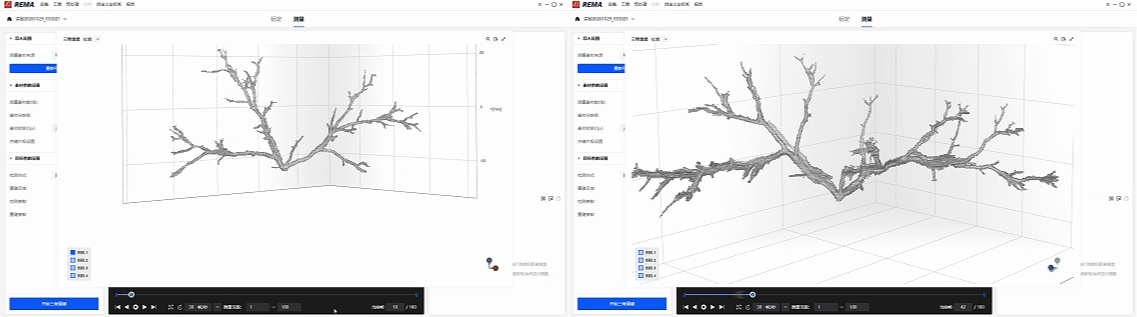
图3 两次放电的三维轮廓重建序列
4 三维几何测量
在第 19 帧的三维重建结果中,选取点对计算三维点间距离,选取线段计算空间线段夹角。
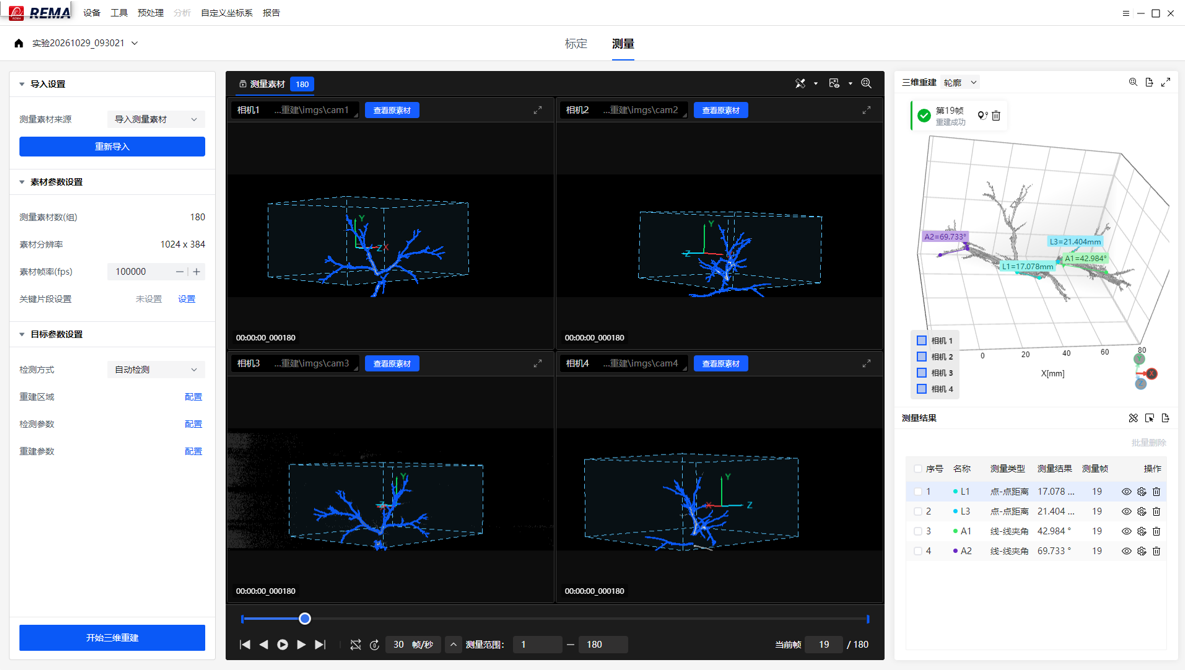
图4 第 19 帧的四视角画面与三维几何测量结果
5 适用范围
本方法适用于多视角下清晰可见的瞬态放电通道,可重建其三维形态,并测量局部距离和夹角。在目标轮廓或特征可
被多视角同步识别的条件下,该方法也适用于爆炸烟雾、喷嘴喷雾、气泡及液滴的三维形态研究。
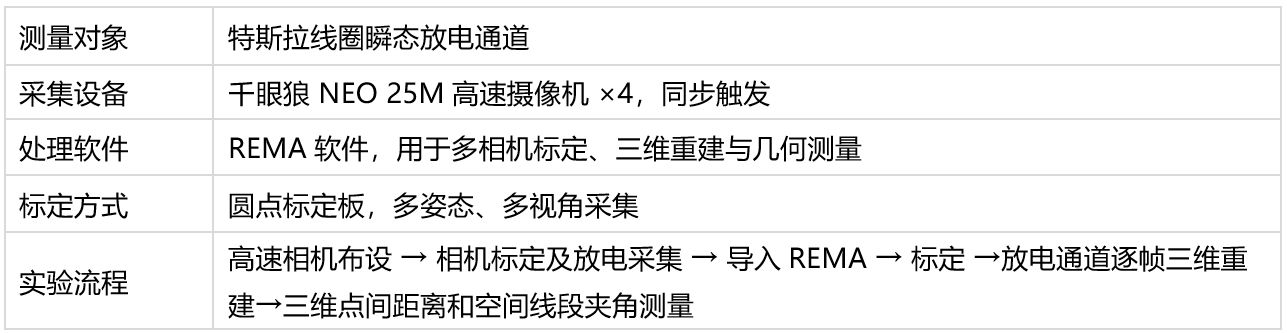
附 实验说明
电话:400-859-1866
邮箱:sales@agiledevice.com
地址:安徽省合肥市包河富煌新视觉大厦
微信公众号
官方抖音












 400-859-1866